 返回

起售价0.98万元起,蓝虫具身模块化轮式人形给出新解法
时间:2026-09-24 来源:移动机器人产业联盟
近两年来,人形机器人赛道的高光时刻,大多集中在双足机器人的运动表演:后空翻、快速奔跑、复杂步态演示层出不穷。热闹的发布会背后,行业从业者也逐渐达成共识:舞台上的演示能力,不等于真实工况下稳定干活的能力。
相比仍在攻克平衡难题的双足方案,轮式人形凭借移动稳定、成本可控的特性,被视作现阶段最有希望落地的技术路线。但即便如此,轮式人形走向大规模科研试点与产业应用,依然横亘着两道现实关卡:硬件采购试错成本居高不下、整机出厂后硬件形态固化,切换场景往往需要重新购置新机。
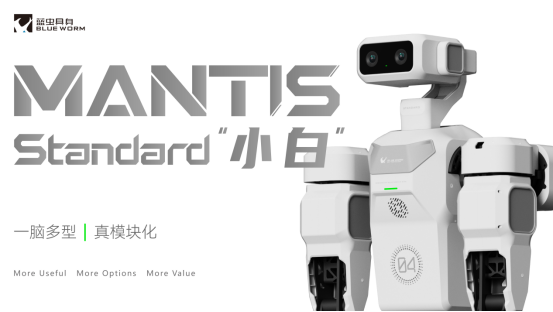
9月14日,西安蓝虫具身智能科技发布模块化轮式人形机器人 Mantis Standard(昵称“小白”),给出一套“真模块化、一脑多型”的产品思路,起售价 0.98 万元起,瞄准科研二开、数据采集与轻工业试点场景。
一、整机模式下,科研与试点的双重枷锁
当前市面上绝大多数轮式人形机器人,都以完整整机作为交付单元。一台机器人出厂,本体构型、硬件组合基本就被锁定。这套模式对于标准化场景固然友好,但放到科研探索、多场景试点的语境之下,矛盾就会快速凸显。
痛点 1:高昂硬件成本抬高入局门槛
对于高校实验室、算法创业团队、中小集成商来说,想要开展具身智能研究、做多场景真机验证,就要面对数十万级别的整机采购成本。
如果研究需要不同构型硬件:桌面单臂实验、移动搬运、巡检作业,往往需要采购多台不同整机。大量预算消耗在硬件本体上,挤占算法迭代、数据集采集的研发经费,不少团队只能选择减少真机实验,更多依赖仿真环境做研究。
蓝虫具身对此的判断是:具身智能的发展,不该让科研团队被昂贵的整机硬件卡住脖子。所以 Mantis Standard 从设计之初,就没有追求一步到位交付一台顶配全能整机,而是采用模块按需选配的模式,将入门门槛下探至 0.98 万元,让用户根据自身任务选择需要的模块组合,不必为用不到的功能付费。
痛点 2:硬件形态固化,换场景就要换新机
比成本更隐蔽的矛盾,是硬件形态的不可复用。
不少厂商宣传的“模块化”,仅仅局限于外壳、少量配件的简单加装,底层机械结构、电气接口、软件大脑并不能实现跨形态兼容。一旦科研方向切换、试点场景变更,旧整机很难改造复用,只能重新采购新设备,造成硬件资源的浪费。
正是瞄准“场景一变,就要重新买机器人”的行业痛点,蓝虫具身提出了本次产品最核心的设计理念:真模块化 + 一脑多型。
二、真模块化+一脑多型,硬件可以“重组”而不是“替换”
很多人会把模块化简单理解成零件拼装,但 Mantis Standard 的设计,把模块化贯穿机械、电气、软件大脑全链路。
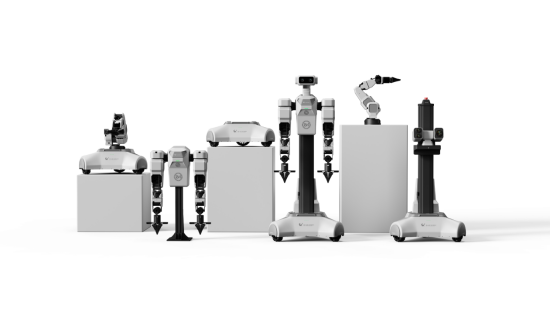
硬件层面,机械臂、底盘、躯体、升降滑台、头部全部都是具备完整独立能力的功能模块。模块之间搭载标准化快装接口,实现机械与电气的快速对接,无需复杂改线调试。用户可以自由拼装组合,衍生出桌面单臂机器人、双臂完整人形、AMR 移动底盘、升降巡检机器人等多种构型,同时也支持第三方硬件设备拓展接入。
如果说硬件模块化解决的是“硬件可以拆、可以拼”,那么一脑多型解决的就是 “拼完之后机器人能干活”。
自研 BW‑Brain 大脑,搭配虫洞具身基模,同一套软硬件大脑,无需大规模重新适配调参,就可以驱动上面多种完全不同的硬件形态独立执行任务。
举个实际使用场景:算法团队初期只采购单臂模块做桌面抓取实验;后续需要做移动搬运任务,只需要叠加底盘模块,原有手臂、大脑全部继续复用;再拓展巡检任务,加装升降滑台即可。切换新场景,优先重组现有硬件,而不是淘汰旧设备采购全新整机。
这套设计的目标,就是把硬件的复用率拉高,降低科研与试点过程中的重复投入。
三、把能力倾斜给“干活”的核心需求
模块化架构只是载体,机器人最终价值依旧取决于真实作业能力。
赛道内部分产品将大量研发资源投入到舞台展示效果,追求视觉上的炫酷;但在科研与轻工业真实场景,用户更看重的是:看得清、抓得稳、数据采得出、二次开发足够友好。蓝虫具身对 Mantis Standard 定位非常清晰:不优先做表演型机器人,聚焦真实作业任务。
感知与遥操:把作业和数据采集合二为一
Mantis Standard 搭载 4K 60 帧双目视觉系统,可拓展激光雷达、腕部摄像头等传感器模组。自研“量子”遥操作系统,实现视、听、说、力、控五维全感知控制,互联网远程遥操作最低延迟可达 10ms。
这恰好击中具身算法团队的刚需:想要训练出可用的具身大模型,离不开高质量的真实世界数据集。这套遥操体系,可以让操作人员远程操控机器人完成真实作业,作业过程中同步完成数据采集,实现 “干活即数采”。
本体执行:强化上肢能力,面向拾取、搬运类任务
在硬件执行能力上,产品把重点放在上肢作业性能:单臂7个自由度,单臂负载7kg,重复定位精度±1mm,可覆盖大量 Pick and Place 取放、简单装配、物料转运任务。
底盘采用全向轮设计,支持360°原地转向,移动速度3m/s,规避传统差速底盘需要反复掉头的问题;整机全身22个自由度,腰部550mm升降行程,适配多样化工作台高度。
蓝虫具身此前旗舰机型 Mantis Pro,曾斩获世界人形机器人运动会混料分拣赛项世界铜牌,主打极限复杂工况;本次发布的 Standard 版本,是将大赛验证过的全栈自研技术底座,向普惠化、开发者友好方向落地。

(世界首届人形机器人运动会中,蓝虫具身参与的“场景赛-混料分拣”项目)
软件生态:打通仿真到真机的完整链路
硬件只是底座,完善的开发生态,才是科研团队愿意选用的关键。
行业里不少硬件设备交付之后,SDK 文档残缺,仿真与真机之间链路割裂,算法工程师拿到硬件,需要耗费大量时间做适配调试。
针对这一痛点,Mantis Standard 做了完整的开发者工具链:硬件接口兼容 ROS2、BlueWorm SDK;仿真端对接 Isaac Sim、Genesis;模型层面适配 π0.5、ACT、SmolVLA,兼容 LeRobot 开源框架。支持仿真示教、VLA 任务开发、Agent 技能编排,力求打通从仿真训练到真机部署验证的闭环,希望成为具身 AI 研发的硬件基础设施。
四、场景落点:锚定科研数采与轻工业小规模试点
基于模块化架构与软硬件能力,Mantis Standard 主要瞄准两大应用赛道。
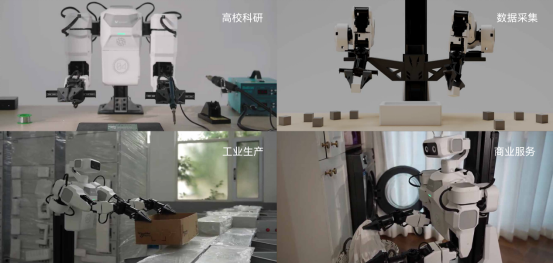
第一是科研、二次开发、数据采集场景,面向高校、科研院所、具身AI算法团队。模块可按需选配、完整的开发工具链、遥操同步数采能力,能够帮助团队快速搭建硬件实验平台。
第二是商业服务、轻工业小规模试点,面向简单物料分拣、零部件转运、车间巡检等任务。模块化也方便企业从小范围试点起步,业务需求迭代之后,再叠加模块扩展能力,不用一次性投入全套昂贵设备。
五、从“追求整机完美”走向“硬件生态优先”
过去很长一段时间,人形机器人行业的产品评判标准,更多围绕 “完整整机” 展开:一台机器是否拥有全部能力,能否独立完成各类演示任务,是市场最主要的关注点。
但随着具身智能从演示阶段迈向落地验证阶段,行业的价值标尺正在发生微妙转变。 越来越多从业者意识到,产业化并不是要一步到位造出一台无所不能的机器人。比起追求单台整机的极致完美,如何构建可复用、可拓展、低成本的硬件生态,正在成为行业新的探索方向。
这种趋势体现在多个维度:科研端,算法团队更加看重硬件的可二次开发能力、模块复用能力,而不是单纯追求整机参数堆砌;产业试点端,企业更倾向小步快跑,优先做小规模验证,根据实际业务迭代硬件配置,降低一次性投入风险。
轮式人形赛道,恰好成为这一趋势最好的试验田。相比双足机器人需要高度一体化的运动控制体系,轮式人形底盘、上肢、感知单元边界相对清晰,天然具备模块化探索的土壤。
蓝虫具身 Mantis Standard 的出现,正是顺应这一产业变化。它没有沿着“堆配置、做全能整机”的老路,而是把模块复用、开发者生态放在产品设计的第一位。把选择权交给用户,根据自身科研任务、试点业务,自由组合硬件,适配多样化的具身AI研发与落地需求。
不可否认,Mantis Standard 的出现,为人形机器人产业化提供了一条差异化思路:人形机器人的落地,并非只有直接交付昂贵完整整机这一条路径。通过模块复用、按需组合,降低科研和试点的试错成本,能够帮助行业积累更多真机数据与场景经验,反过来推动整个具身智能技术迭代。
- 起售价0.98万元起,蓝虫具身模块化轮式人形给出新解法
时间:2026-09-24
- 磅旗科技3C半导体智慧物流的全链路无人化实践
时间:2026-09-24
- 人形机器人开发中,一个被低估的断点
时间:2026-09-22
- AI赋能,六位一体:凯乐士RCS 3.0为场内物流机器人打造“数智平台”
时间:2026-09-02
- 2026新品专栏 | 1500kg也能灵活走位?KMP 1500i-3来了!
时间:2026-08-20
 顶部