 返回

人形机器人开发中,一个被低估的断点
时间:2026-09-22 来源:移动机器人产业联盟
人形机器人开发,机械、电子、控制、AI几个团队必须咬合着走。
断点在哪 原因很具体:CAD平台里创建的机械设计,无法以原生形式导出。团队只能手动重建运动学模型、质量属性和关节定义。 于是:交接容易不一致,数据差异拖住下游,迭代周期被整体延迟。 最麻烦的是最后一条——近似的质量和惯性属性会降低仿真保真度。虚拟模型本身就和实物有偏差,后面的算法训练和控制验证,都建立在一个不可靠的基础上。 ink-id="link-1790047889068-0.29028038572819514" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">URDF:让模型一次传到位 URDF(统一机器人描述格式)来自ink-id="link-1790047889068-0.8582523358692989" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">ROS生态,是一种XML格式的机器人模型描述标准,广泛用于可视化、仿真、运动规划和实体控制。 当CAD原生支持URDF导出,模型可以直接在CAD和仿真平台之间传输,不用手动重建,也不会因为转换出错。 对团队意味着四件事:协同顺了、返工少了、迭代快了,以及——更准确的URDF模型带来更可靠的仿真,AI训练的有效性也随之提高。
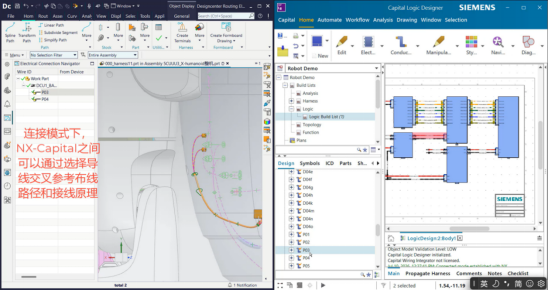
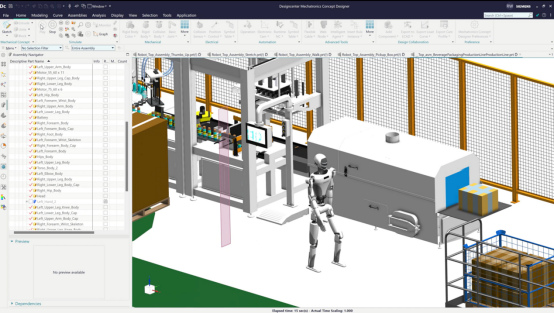
人形机器人机械结构和电气线束协同设计 具体省掉哪些手工活 以西门子Designcenter为例,它输出的不只是符合规范的links、Joints、刚性体和网格模型: 该自动的,不用手输 · 选几何体直接创建link,不需要手动输入CSYS · 质心和转动惯量自动计算 · 父子关系自动生成,相对坐标同步算好 · 单位自动换算(URDF用米,设计单位可能是毫米或英寸) 该检查的,导出前就查 · 颜色显示工具,一眼找出漏定义的link · Joint jogger直接检查所有关节移动和转动,不必切到其他平台 · 导出前自动检测闭环,存在闭环即报错 该同源的,不做二次翻译 · ink-id="link-1790047889069-0.8571630297369819" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">NX MCD支持与Isaac Sim相同的PhysX引擎 · 定义电机驱动信息后,可先用MCD做初步行为检测,比如移动和抓取 · 导出的驱动信息包含速度、力和扭矩——传过去的不只是几何,还有驱动特性
打通之后 从NX MCD导出URDF模型,导入Isaac Sim,完成ink-id="link-1790047889069-0.06506215824505501" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">虚拟机器人与仿真环境的融合。 大部分运动调试可以在虚拟空间里完成,运动干涉、控制逻辑缺陷、性能不达标这些问题被提前暴露。ink-id="link-1790047889069-0.4430862386858122" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">物理样机少做几次,成本和风险跟着降下来。
一个导出功能,看起来只是工作流里的一小步。但对人形机器人来说,它弥合的是机械设计与控制其智能的AI系统之间的那道间隙。
但很多团队的流程里卡着一个环节:CAD里的机械设计做完了,到了仿真和控制这边,模型得重做一遍。
人形机器人机械结构和电气线束协同设计
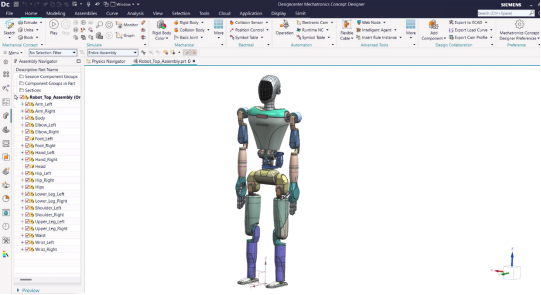
除URDF外,Designcenter还提供集成式协同设计、仿真驱动型设计、基于模型的定义(MBD)与实时几何定义,让几何体、运动学、质量属性保持单一数据源。
标签:
- 磅旗科技3C半导体智慧物流的全链路无人化实践
时间:2026-09-22
- 人形机器人开发中,一个被低估的断点
时间:2026-09-22
- AI赋能,六位一体:凯乐士RCS 3.0为场内物流机器人打造“数智平台”
时间:2026-09-02
- 2026新品专栏 | 1500kg也能灵活走位?KMP 1500i-3来了!
时间:2026-08-20
- 【重磅新品】刷新天花板!极智嘉推出攀爬机器人
时间:2026-08-17
中国移动机器人(AGV/AMR)产业联盟
 顶部